高通7月13日介绍工业智能体案例,讨论Forgis如何利用分布式架构与Arduino边缘计算平台,把基础模型带到工厂任务中。文章强调自然语言交互与设备执行之间的连接,展示了智能体和工业边缘计算结合的一种方向。
从描述任务到让设备执行,中间存在一条完整的工程链。理解一句请求、判断能否执行、调用设备接口以及确认结果,分别涉及不同能力。因此,能够通过对话提出要求,并不意味着机器人可以跳过原有的控制与安全约束。
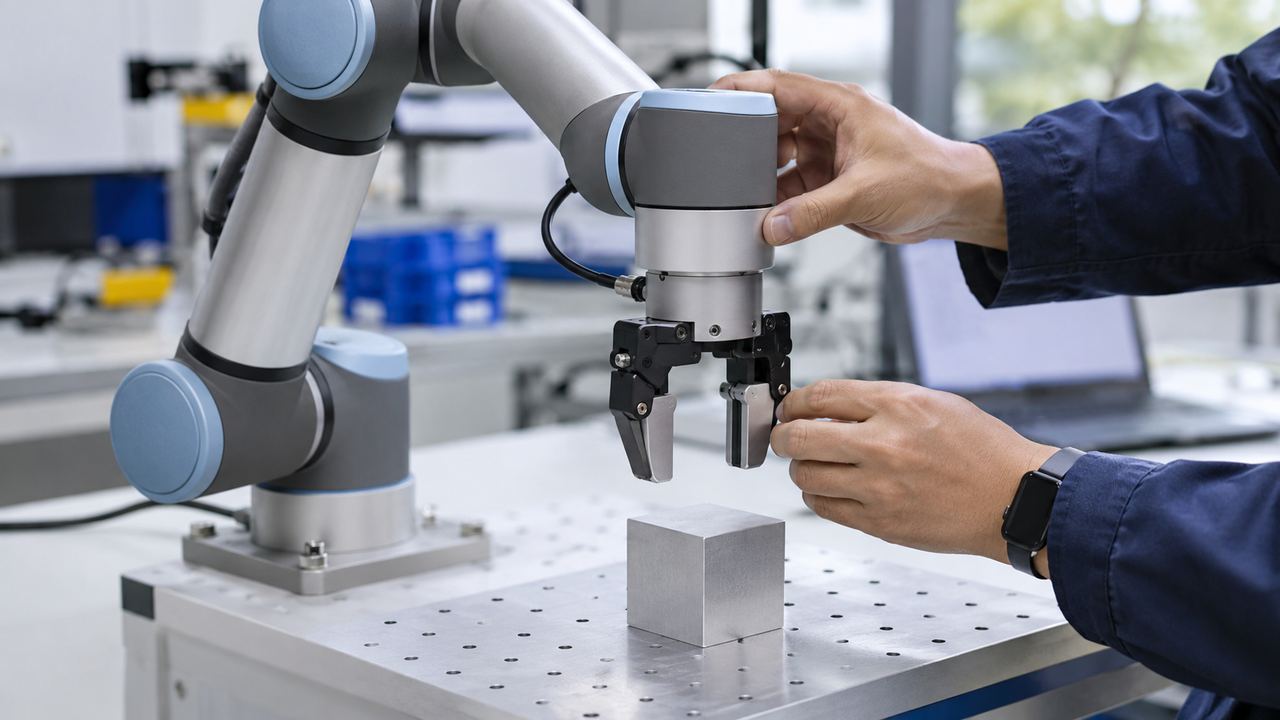
语言理解需要转成清楚的任务边界
工厂设备通常执行具有明确条件的操作,语言请求则可能包含省略、模糊或隐含假设。智能体需要把请求转换为可检查的任务描述,明确对象、状态和期望结果,而不是直接将一句话视为足够完整的控制指令。
这类转换还应保留确认机制。用户的表达可能与设备当前条件不一致,系统需要能够说明缺少什么信息,或为何某项操作暂时不能继续。清楚的拒绝和澄清,有时比快速执行一个并不确定的动作更有价值。
边缘计算连接感知、模型与现场接口
在设备附近处理信息,有助于把现场数据及时交给相应逻辑,但任务仍需经过具体接口。传感输入怎样描述、模型结果如何被接收,以及设备状态何时更新,都需要在软硬件之间建立稳定约定。
工厂环境中的连接和负载也会变化。若某个模块没有及时返回,系统应能区分等待、失败和完成,避免把没有响应误认为任务已经执行。状态可追踪,是智能体与传统控制体系衔接的重要条件。
现场数据还可能包含与生产相关的信息。权限应围绕具体任务设置,并让操作者知道哪些功能能够访问设备或数据。便利的交互入口不应使原本清楚的责任和访问范围变得模糊。
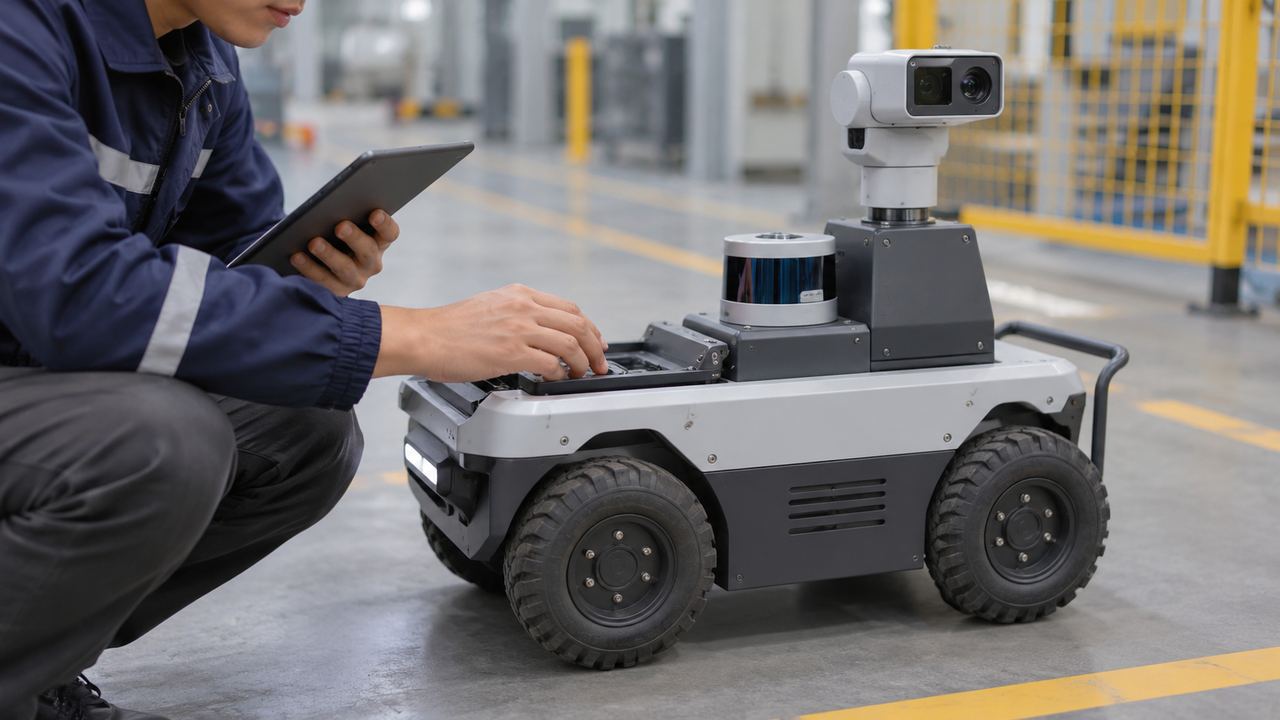
执行能力必须伴随反馈与异常处理
一项任务不能只以指令已经发送作为结束。设备实际采取了什么动作,是否达到预期状态,以及发生异常时由谁接手,都需要有可核对的反馈。这样的闭环才能支持现场人员理解系统行为。
验证还要覆盖输入不完整、设备不可用和操作中断等情况。一次顺利演示能够说明路径可以运行,却不足以描述长期工作中的所有条件。将异常情况纳入设计,有助于防止交互能力被误读为无边界的自主控制。
工业应用要从具体流程逐步积累证据
大象tv视频传媒更关注自然语言入口是否减少了现场人员的操作负担,同时保持流程清楚。这个目标需要结合具体岗位和设备检验,不能仅凭模型能够理解对话,就推断工厂整体效率已经改变。
后续实践可以记录任务完成过程、人工确认位置和异常恢复方式,比较哪些环节真正变得简单,哪些环节仍需要专业判断。这样得到的信息,能帮助团队决定智能体适合承担什么角色。
现场人员还需要能够追溯一次任务的关键步骤。记录请求、确认、执行与反馈之间的关系,有助于在出现偏差时复查原因,也让新的交互方式与现有管理流程保持连贯。
高通介绍的案例为工业智能体提供了一种实现思路。它的长期价值,需要通过设备接口、现场约束和持续测试共同形成,让语言交互带来的便利,与工业系统要求的可控和可维护保持一致。