大象tv视频传媒关注到,Neurealm于10月30日公布了与研华合作的最新进展:面向工业机器人的Outside-In Safety方案已在MIC-735-IT边缘平台运行。该平台采用NVIDIA IGX Thor,方案结合NVIDIA Halos相关技术,尝试把外部视觉发现的风险与硬件急停响应连接起来。
这项合作把注意力放在一个实际问题上:当机器人与人员共享作业空间,设备自身的视角能否覆盖周围变化。对于从封闭工位走向开放环境的机器人,感知范围与响应机制需要一起考虑。
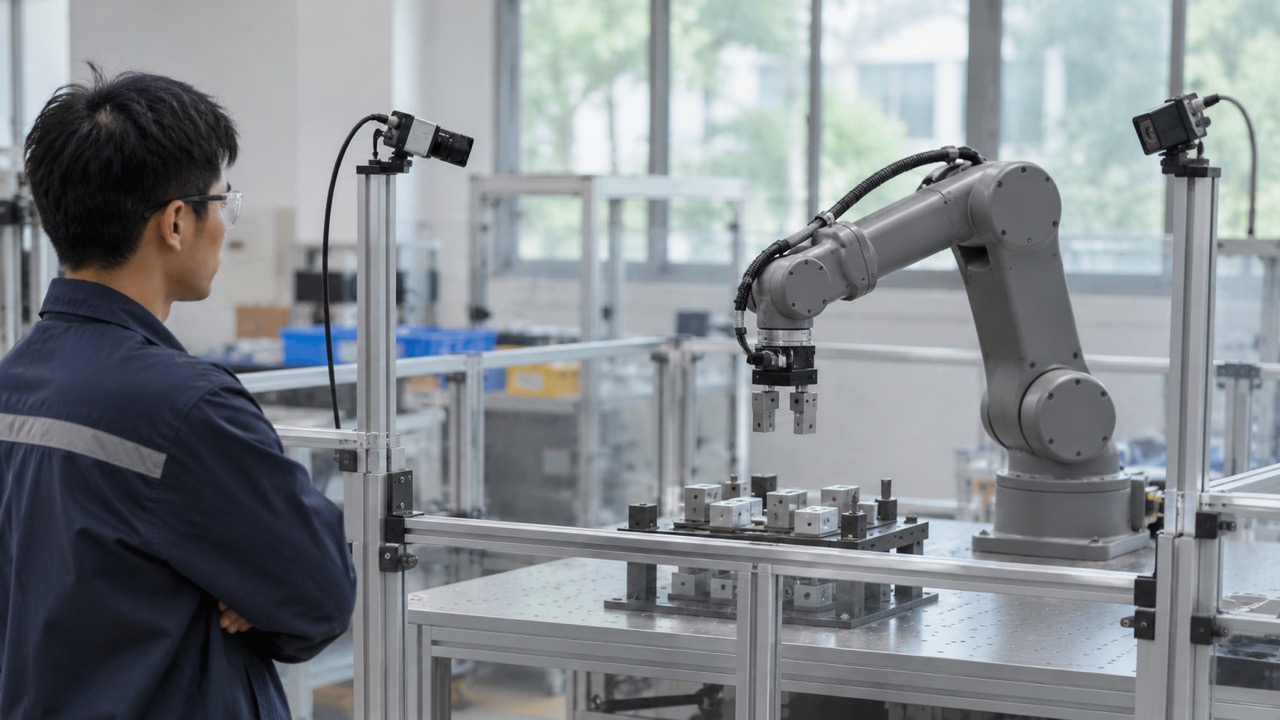
从机器人的视角,扩展到整个工作区
Outside-In的思路,是让布置在环境中的摄像设备参与观察。相比只依赖机器人随身传感器,外部设备可以从其他位置看向同一工作区域。多个观察角度形成补充,有助于发现单一视角可能受到遮挡的位置。
这种变化也意味着,项目设计需要同时关注机器人、工位布局和人员活动。换一张工作台、增加物料堆放区,甚至调整相机位置,都可能改变画面所能覆盖的范围。对集成团队来说,视觉算法只是其中一环,现场条件同样决定系统能否发挥作用。
识别异常之后,还需要可执行的响应链路
根据双方公布的方案,计算侧会识别潜在的不安全事件,再把相应触发送往实时功能安全模块;后者汇总信息并监测计算侧的工作状态,最终形成硬件急停信号。这里涉及感知、判断和设备动作之间的配合。
从工程角度看,发现异常与可靠处置是两个相互衔接的任务。识别结果需要送到正确的控制环节,链路还要面对通信和设备状态的变化。一次展示能够说明流程已经跑通,后续部署则需要在具体工况中持续验证这些环节。
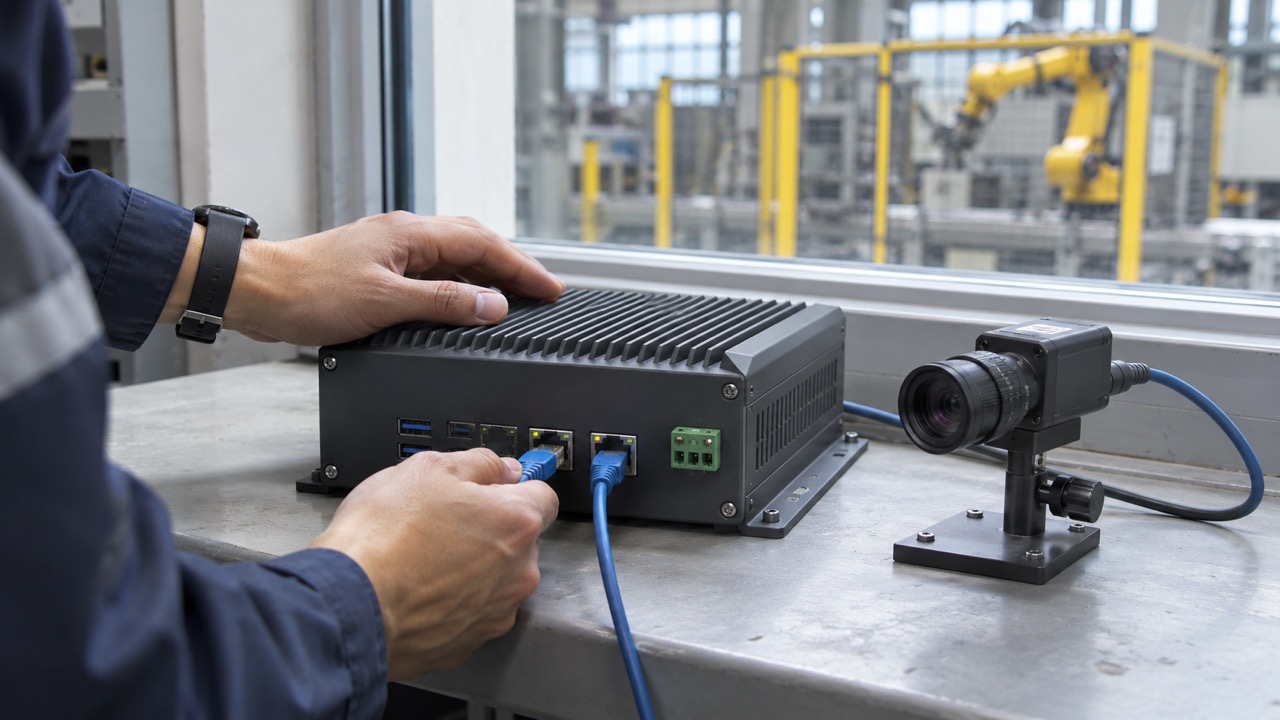
AI计算与安全机制,开始在平台层协同设计
研华在10月介绍其物理AI平台时,明确区分了AI计算路径与独立安全路径。前者承担推理、视觉与控制相关工作,后者关注系统健康状态和故障检测,为应用定义的安全状态处理提供支持。MIC-735-IT也可配置安全微控制器,配合项目开展集成。
NVIDIA在6月发布的Halos机器人体系,则把计算硬件、传感器连接、操作软件和第三方评估准备放在同一个开发框架中。外部感知只是这一体系的应用方向之一,背后还需要软件与硬件协同工作。
平台提供这些能力,有助于项目团队明确各部分的职责。视觉模块负责什么、诊断机制监测什么、控制系统在何种条件下动作,都需要在开发中形成可以检查的接口。接口清楚之后,后续更换算法或调整设备配置,才更容易判断影响范围。
从展会演示到工厂落地,验证仍要回到具体应用
此次进展并不等于所有采用相关平台的机器人系统已经获得整机安全认证。研华此前说明,应用层面的危险分析、系统集成、验证和认证,需要由系统集成商或最终客户根据项目要求完成,平台厂商提供相应支持。
对于工厂,真正需要评估的是整条工作链路:现场会出现哪些人员活动,哪些变化需要触发响应,设备进入相应状态后如何恢复生产。这些问题既关系到作业安排,也决定了系统验证应该覆盖哪些情形。
在大象tv视频传媒看来,这次合作值得跟进的,是视觉AI开始与工业设备的响应机制更紧密地连接。后续能否形成适合不同工位的集成方案,并提供清晰的验证依据,将比单独展示识别画面更能说明实际部署价值。